Гибкий мотор двигает вложенные волокна и продолжает работать в изгибе
В FiberMotor нет вращающегося вала: электрическое поле сдвигает вложенные друг в друга волокна. Длина движения зависит от длины волокон, но лабораторному прототипу пока нужен внешний высоковольтный источник.
Четыре тонких гибких мотора поднимают шоколадку. В этой лабораторной демонстрации легко пропустить главное: внутри ничего не вращается. Одно волокно скользит внутри другого, и подвешенный груз движется вверх.
Разработчики из Федеральной политехнической школы Лозанны назвали устройство FiberMotor. Его можно согнуть и заставить двигаться в обе стороны. Главный поворот этой истории связан с механикой: длинное перемещение получается без сильного растяжения или сокращения материала.
Для мягкого робота это существенная разница. Гибкая оболочка может скрывать жёсткий двигатель с передачей, которая превращает вращение в поступательное движение. Здесь форму нити придали самому мотору. Остаётся понять, что заставляет вложенные волокна перемещаться.
Одно волокно скользит внутри другого
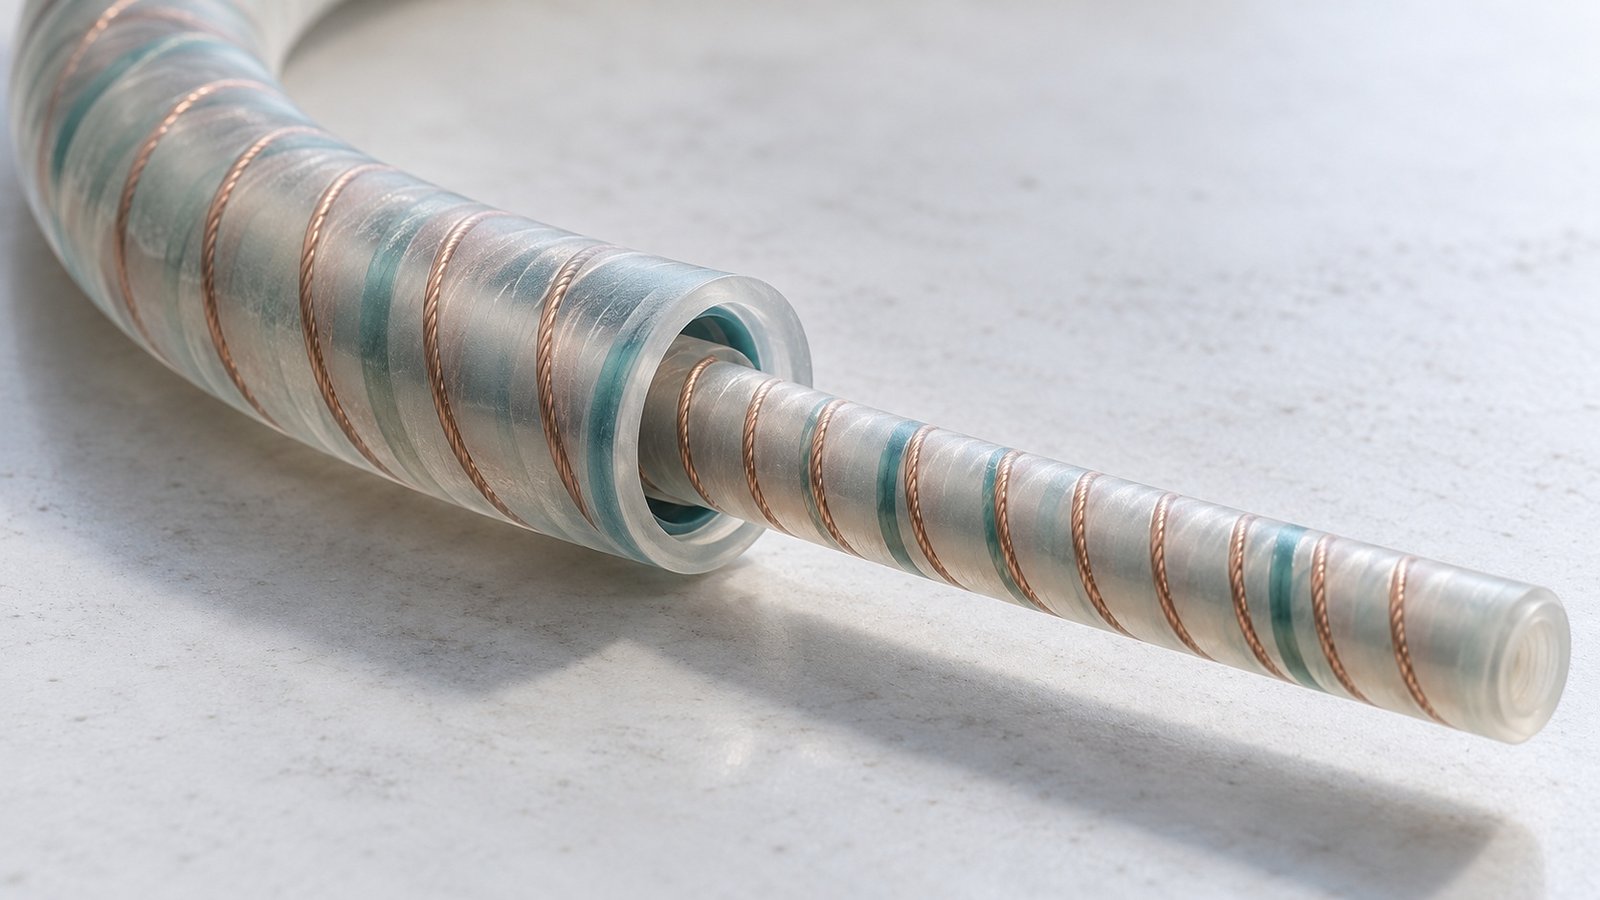
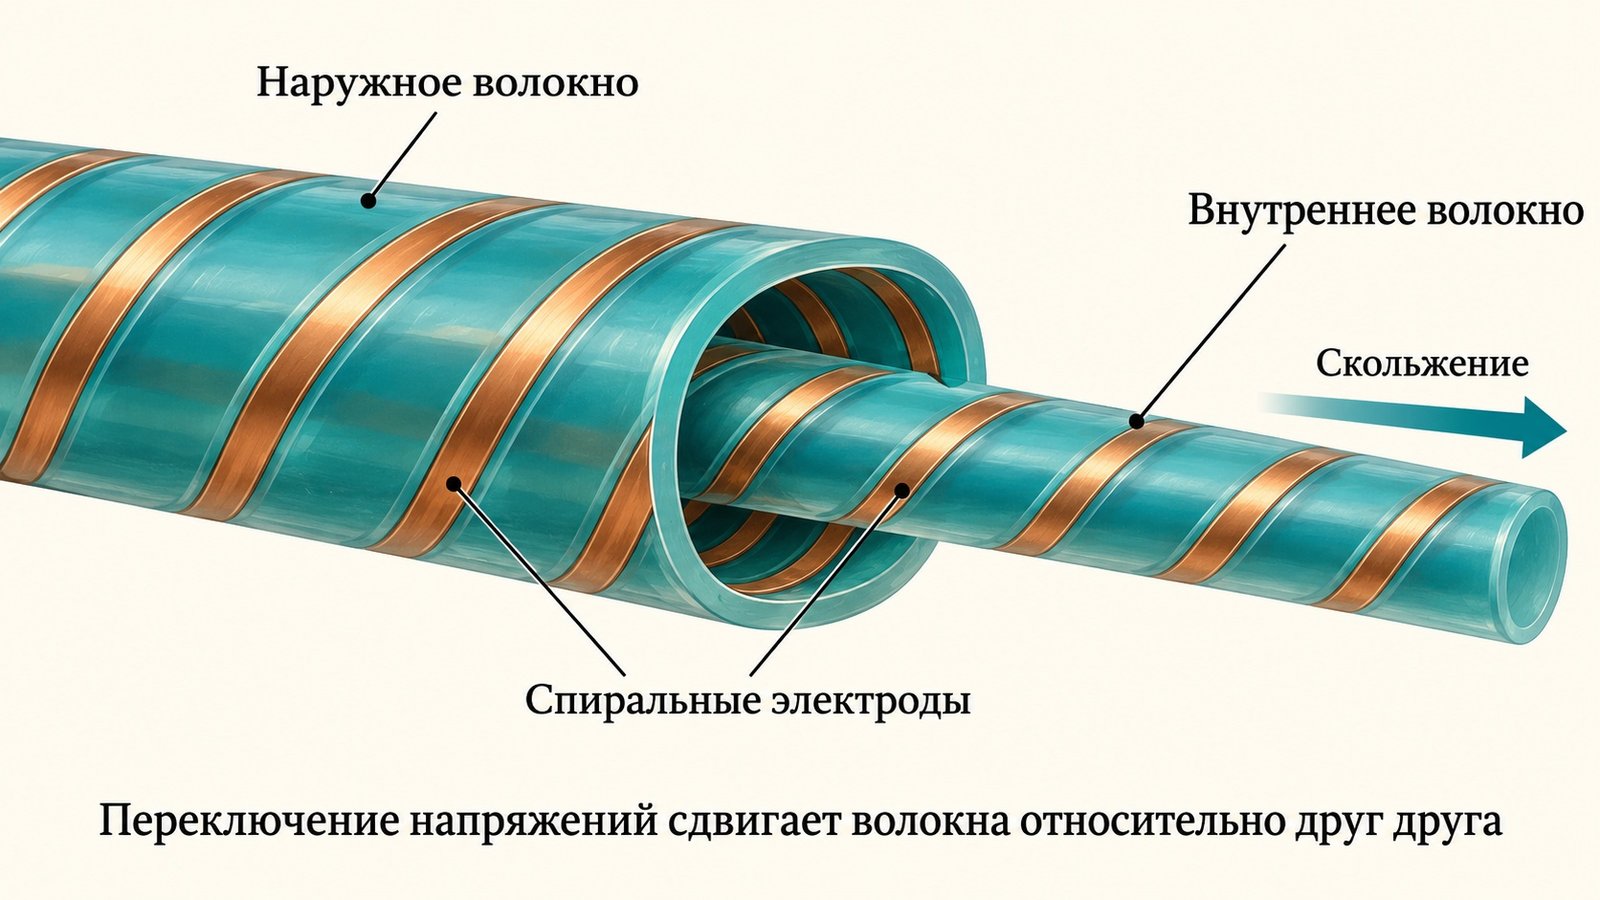
Представьте телескопическую трубку: узкая часть входит в широкую и выдвигается обратно. FiberMotor устроен похожим образом, только обе части гибкие. Сравнение объясняет расположение деталей; источник движения находится в электродах.
Вдоль каждого волокна спиралью намотаны изолированные проволочные электроды. Полимер удерживает их на месте. Диаметр конструкции составляет примерно 1–3 миллиметра, поэтому слово «нить» описывает прежде всего вытянутую форму. Толщину швейной нитки здесь представлять не стоит.
Между скользящими поверхностями находится тонкая плёнка силиконового масла. Она уменьшает трение и помогает предотвратить электрический пробой. За названием «электростатический мотор» скрывается вполне материальная задача: поверхности должны свободно двигаться и выдерживать приложенное напряжение.
Волокна сами по себе не вытягиваются на всю длину рабочего хода. Они меняют взаимное положение. Поэтому предел движения задаёт доступная длина конструкции, хотя для создания силы её части должны сохранять перекрытие.
Переключение напряжения продвигает волокно на шаг
Электростатические силы стремятся привести электроды к определённому взаимному положению. После переключения напряжений это положение меняется. Возникает сила вдоль оси, и одно волокно сдвигается относительно другого до нового равновесия.
Последовательность переключений повторяется, создавая шаговое движение. Её порядок задаёт направление, а частота управляет скоростью. В основной конструкции напряжения подают через три канала. Спиральная намотка позволяет разместить электроды вокруг тонкой гибкой основы.
Здесь проходит граница обещания постоянной силы по всему ходу. Авторы прямо связывают силу с длиной перекрытия волокон. Если рабочее перекрытие сохраняется, перемещение не требует всё сильнее деформировать материал. Если оно уменьшается, меняется и сила.
У принципа есть предыстория: подобную электростатическую схему со спиральными электродами проверяли на жёстких устройствах ещё раньше. Новая работа переносит её в гибкую конструкцию, способную двигаться в изгибе. Однако работоспособность такого мотора ещё не определяет его грузоподъёмность.
Поднять груз труднее, чем удержать
В демонстрации пучок поднимал шоколадку массой 46 граммов. Отдельный мотор мог удерживать неподвижную нагрузку, соответствующую примерно 75 граммам. Это разные режимы испытаний. Нельзя умножить удерживаемую массу на число волокон и получить допустимый груз при движении.
Для будущего костюма потребуются данные о скорости под нагрузкой и способе передачи усилия. Авторы отдельно отмечают: полную зависимость силы, скорости и мощности под нагрузкой ещё предстоит измерить. Эффективность преобразования электрической энергии в механическую работу тоже оставлена для дальнейших исследований.
У FiberMotor есть обратимость: достаточно сильное внешнее воздействие заставляет волокна скользить против заданного движения. Привод поэтому может поддаться движению человека. Такое свойство интересно для одежды с поддержкой движений, но безопасность всего изделия требует отдельных испытаний.
Гибкая нить пока зависит от внешнего питания
Авторы разместили мотор в прототипе одежды, повторяющем изгиб колена. Показали также движение роботизированного пальца. Это лабораторные демонстрации интеграции; улучшение ходьбы они не устанавливают.
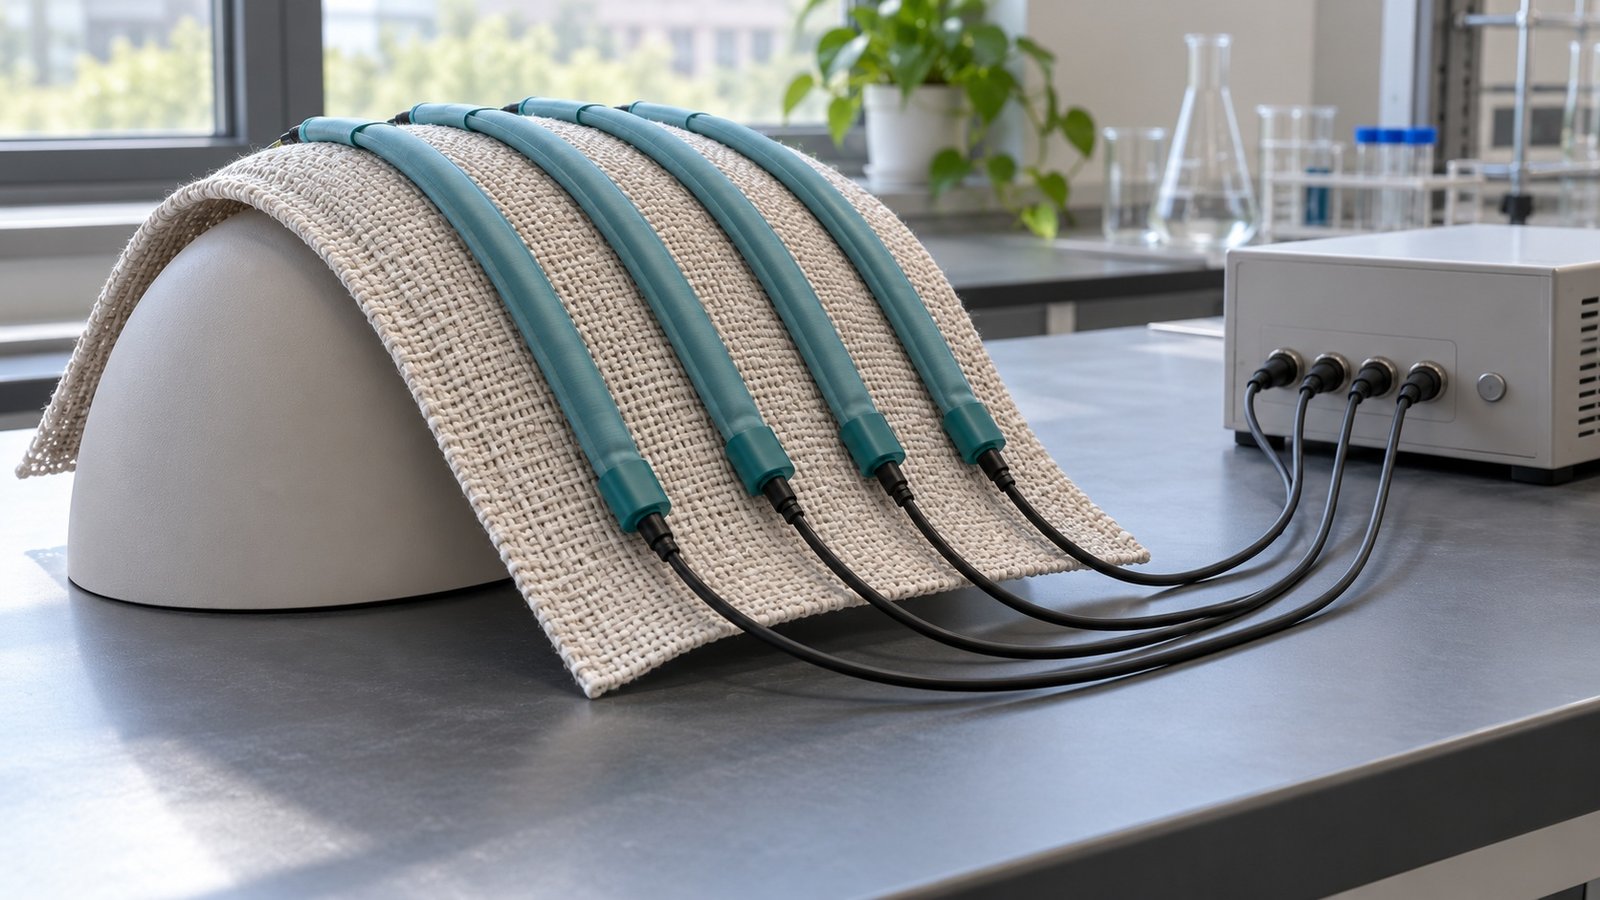
В описанных опытах моторы подключали к внешнему высоковольтному источнику с сетевым питанием. Тонкая механическая часть пока не означает, что вся система помещается в ткань. Электроника питания и управления остаётся отдельной частью конструкции.
Долговечность тоже ограничивает применение. В обсуждении статьи наиболее частым отказом назван электрический пробой. Разработчики предлагают улучшать материалы и изоляцию; сообщение EPFL также называет дальнейшей задачей обратную связь по движениям пользователя.
Шоколадка уже поднимается благодаря взаимному скольжению гибких волокон. Для одежды, которая помогает человеку двигаться, этого недостаточно: нужны измерения работы под нагрузкой и испытания полного комплекта с питанием и управлением. Именно этих данных пока не хватает, чтобы перейти от демонстрации мотора к оценке носимой системы.
Каждый день коротко о науке, технологиях, здоровье и психологии — всегда со ссылкой на первоисточник.
Читать в Telegram